Nachdem Highway mal wieder gezeigt hat was für ein halbstarker Proll er ist zurück zum Thema. Betrachten wir die selbe Szene wie
da oben, nur diesmal bei ansonsten allen Bedingungen gleich (Abschusswinkel, Ort und Geschwindigkeit) zum Unterschied in die retrograde Richtung geworfen:
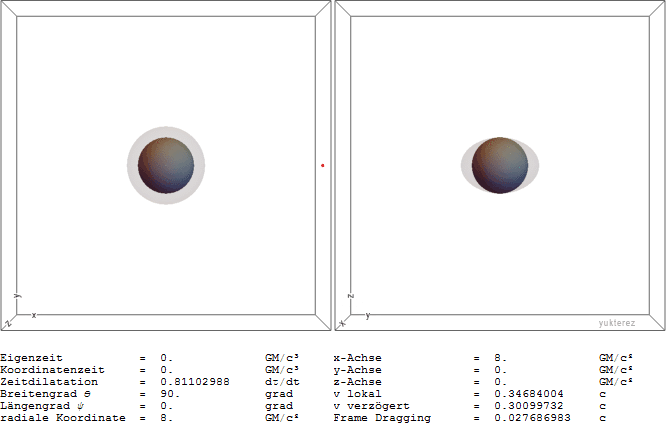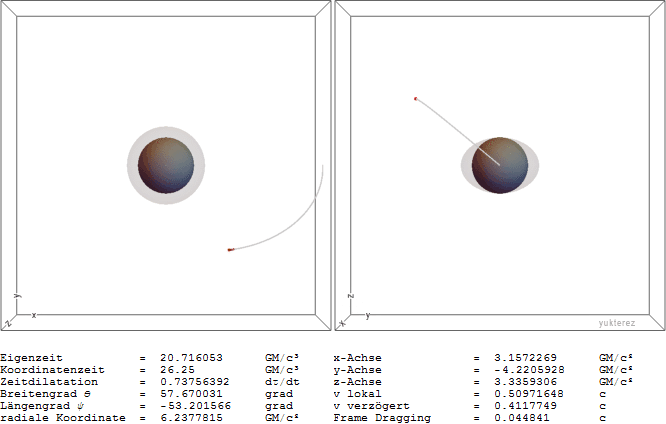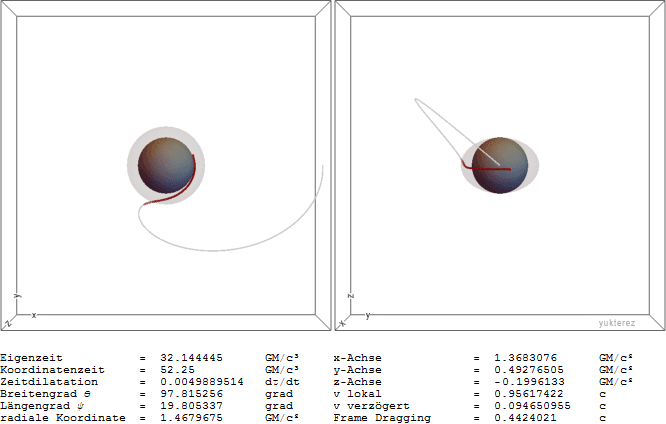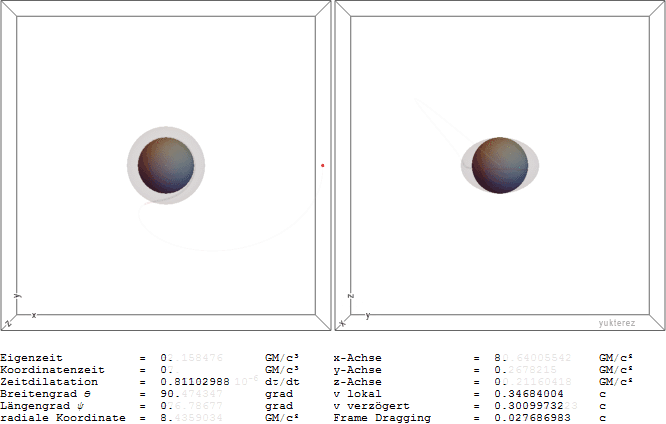
Da der Code in der Zwischenzeit schon wieder ein paar mal verbessert wurde hier die aktuelle Version:
Code:
ClearAll["Global`*"]
mt1={"StiffnessSwitching", Method-> {"ExplicitRungeKutta", Automatic}};
mt2={"EventLocator", "Event"-> (r[t]-1000001/1000000 rA)};
mt3={"ImplicitRungeKutta", "DifferenceOrder"-> 20};
mt4={"EquationSimplification"-> "Residual"};
mt0=Automatic;
mta=mt0;
wp=MachinePrecision;
tmax=300; (* Eigenzeit *)
Tmax=300; (* Koordinatenzeit *)
r0=7; (* Startradius *)
θ0=π/2; (* Breitengrad *)
φ0=0; (* Längengrad *)
a=0.998; (* Spinparameter *)
μ=-1; (* Baryon: μ=-1, Photon: μ=0 *)
v0=1/4; (* Anfangsgeschwindigkeit *)
α0=Pi/4; (* vertikaler Abschusswinkel *)
ψ0=Pi/4; (* Bahninklinationswinkel *)
vr0=v0 Sin[α0]; (* radiale Geschwindigkeitskomponente *)
vφ0=v0 Cos[α0] Sin[ψ0]; (* longitudinale Geschwindigkeitskomponente *)
vθ0=v0 Cos[α0] Cos[ψ0]; (* latitudinale Geschwindigkeitskomponente *)
ε=Sqrt[δ Ξ/((a^2+r0^2)^2-a^2 δ Sin[θ0]^2)]/Sqrt[1-v0^2]+Lz щ;
Lz=vφ0 Sqrt[Ы^2/(1-v0^2)];
pθ0=vθ0 Sqrt[(Ы^2+z0^2)/(1-v0^2)];
pr0=vr0 Sqrt[(Ξ/δ)/(1-v0^2)]; (* Energie und Drehimpulskomponenten *)
j[v_]:=Sqrt[1-v^2]; (* Lorentzfaktor *)
щ=2r0 a/((r0^2+a^2)^2-a^2 (r0^2+a^2-2 r0)Sin[θ0]^2); (* Frame Drag *)
я=Sqrt[((r[τ]^2+a^2)^2-a^2 Δ Sin[θ[τ]]^2)/(r[τ]^2 +a^2 Cos[θ[τ]]^2)]Sin[θ[τ]];
яi[τ_]:=Sqrt[((R[τ]^2+a^2)^2-a^2 Δi[τ] Sin[Θ[τ]]^2)/(R[τ]^2 +a^2 Cos[Θ[τ]]^2)]Sin[Θ[τ]];
Ы=Sqrt[((r0^2+a^2)^2-a^2 δ Sin[θ0]^2)/(r0^2 +a^2 Cos[θ0]^2)]Sin[θ0];
Σ=r[τ]^2+a^2 Cos[θ[τ]]^2; (* zusammengefasste Terme *)
Σi[τ_]:=R[τ]^2+a^2 Cos[Θ[τ]]^2;
Ξ=r0^2+a^2 Cos[θ0]^2;
Δ=r[τ]^2-2r[τ]+a^2;
Δi[τ_]:=R[τ]^2-2R[τ]+a^2;
δ=r0^2-2r0+a^2;
k=pθ[τ]^2+Lz^2 Csc[θ[τ]]^2+a^2 (ε^2 Sin[θ[τ]]^2+μ); (* Carter k *)
x0=Sqrt[r0^2+a^2] Sin[θ0] Cos[φ0];
y0=Sqrt[r0^2+a^2] Sin[θ0] Sin[φ0];
z0=r0 Cos[θ0]; (* kartesische Koordinaten *)
dp= \!\(\*SuperscriptBox[\(Y\),\(Y\)]\); n0[z_]:=If[z<1*^-10, 0, N[z]];
n0[z_]:=N[z];
DGL={
t'[τ]==ε+(2r[τ](r[τ]^2+a^2)ε-2 a r[τ] Lz)/(Σ Δ),
t[0]==0,
r'[τ]==(pr[τ] Δ)/Σ,
r[0]==r0,
θ'[τ]==pθ[τ]/Σ,
θ[0]==θ0,
φ'[τ]==(2 a r[τ] ε+(Σ-2r[τ])Lz Csc[θ[τ]]^2)/(Σ Δ),
φ[0]==φ0,
pr'[τ]==1/(Σ Δ) (((r[τ]^2+a^2)μ-k)(r[τ]-1)+r[τ] Δ μ+2r[τ](r[τ]^2+
a^2) ε^2-2 a ε Lz)-(2pr[τ]^2 (r[τ]-1))/Σ,
pr[0]==pr0,
pθ'[τ]==(Sin[θ[τ]]Cos[θ[τ]])/Σ (Lz^2/Sin[θ[τ]]^4-a^2 (ε^2+μ)),
pθ[0]==pθ0
}; (* Differentialgleichung *)
sol=NDSolve[DGL, {t, r, θ, φ, pr, pθ, ν}, {τ, 0, tmax},
WorkingPrecision-> wp,
MaxSteps-> Infinity,
Method-> mta,
InterpolationOrder-> All]; (* Integrator *)
X[τ_]:=Evaluate[Sqrt[r[τ]^2+a^2] Sin[θ[τ]] Cos[φ[τ]]/.sol][[1]];
Y[τ_]:=Evaluate[Sqrt[r[τ]^2+a^2] Sin[θ[τ]] Sin[φ[τ]]/.sol][[1]];
Z[τ_]:=Evaluate[r[τ] Cos[θ[τ]]/.sol][[1]];
XYZ[τ_]:=Sqrt[X[τ]^2+Y[τ]^2+Z[τ]^2]; XY[τ_]:=Sqrt[X[τ]^2+Y[τ]^2];
Xyz[{x_, y_, z_}, α_]:={x Cos[α]-y Sin[α], x Sin[α]+y Cos[α], z};
xYz[{x_, y_, z_}, β_]:={x Cos[β]+z Sin[β], y, z Cos[β]-x Sin[β]};
xyZ[{x_, y_, z_}, ψ_]:={x, y Cos[ψ]-z Sin[ψ], y Sin[ψ]+z Cos[ψ]};
rE=1+Sqrt[1-a^2 Cos[θ]^2]; (* äußere Ergosphäre *)
RE[A_]:=
{Sqrt[rE^2+A^2] Sin[θ]Cos[φ], Sqrt[rE^2+A^2] Sin[θ]Sin[φ], rE Cos[θ]};
rG=1-Sqrt[1-a^2 Cos[θ]^2]; (* innere Ergosphäre *)
RG[A_]:=
{Sqrt[rG^2+A^2] Sin[θ]Cos[φ], Sqrt[rG^2+A^2] Sin[θ]Sin[φ], rG Cos[θ]};
rA=1+Sqrt[1-a^2]; (* äußerer Horizont *)
RA[A_]:=
{Sqrt[rA^2+A^2] Sin[θ]Cos[φ], Sqrt[rA^2+A^2] Sin[θ]Sin[φ], rA Cos[θ]};
rI=1-Sqrt[1-a^2]; (* innerer Horizont *)
RI[A_]:=
{Sqrt[rI+A^2] Sin[θ]Cos[φ], Sqrt[rI+A^2] Sin[θ]Sin[φ], rI Cos[θ]};
horizons[A_, mesh_]:=Show[
ParametricPlot3D[RE[A], {φ, 0, 2π}, {θ, 0, π},
Mesh->mesh, PlotStyle->Directive[Blue, Opacity[0.15]]],
ParametricPlot3D[RA[A], {φ, 0, 2π}, {θ, 0, π},
Mesh->None, PlotStyle->Directive[Cyan, Opacity[0.15]]],
ParametricPlot3D[RI[A], {φ, 0, 2π}, {θ, 0, π},
Mesh->None, PlotStyle->Directive[Red, Opacity[0.25]]],
ParametricPlot3D[RG[A], {φ, 0, 2π}, {θ, 0, π},
Mesh->None, PlotStyle->Directive[Red, Opacity[0.35]]]];
BLKS:=Grid[{{horizons[a, 35], horizons[0, 35]}}];
т[τ_]:=Evaluate[t[τ]/.sol][[1]]; (* Koordinatenzeit nach Eigenzeit *)
д[ξ_] :=Quiet[Ξ /.FindRoot[т[Ξ]-ξ, {Ξ, 0}]];
T :=Quiet[д[tk]]; (* Eigenzeit nach Koordinatenzeit *)
γ[τ_]:=Evaluate[t'[τ]/.sol][[1]]; (* Anzeige im Display *)
R[τ_]:=Evaluate[r[τ]/.sol][[1]];
Φ[τ_]:=Evaluate[φ[τ]/.sol][[1]];
Θ[τ_]:=Evaluate[θ[τ]/.sol][[1]];
ß[τ_]:=Sqrt[X'[τ]^2+Y'[τ]^2+Z'[τ]^2 ]/γ[τ];
ς[τ_]:=Sqrt[((a^2+R[τ]^2)^2-a^2 (a^2+(R[τ]-2)R[τ])Sin[Θ[τ]]^2)/((a^2+
(R[τ]-2)R[τ])(a^2 Cos[Θ[τ]]^2+R[τ]^2))];
Λ[τ_]:=R[τ]^2+a^2-2 R[τ];
Υ[τ_]:=(R[τ]^2+a^2)^2-a^2 Λ[τ]Sin[Θ[τ]]^2;
ρ[τ_]:=R[τ]^2+a^2 Cos[Θ[τ]]^2;
ω[τ_]:=2R[τ] a/Υ[τ];
Ω[τ_]:=ω[τ] Sqrt[X[τ]^2+Y[τ]^2];
ж[τ_]:=Sqrt[ς[τ]^2-1]/ς[τ];
v[τ_]:=Abs[Re[-((\[Sqrt](-a^4(ε-Lz ω[τ])^2-2 a^2R[τ]^2 (ε-Lz ω[τ])^2-
R[τ]^4(ε-Lz ω[τ])^2+Δi[τ](Σi[τ]+a^2 Sin[Θ[τ]]^2 (ε-
Lz ω[τ])^2)))/(Sqrt[-(a^2+R[τ]^2)^2+
a^2 Sin[Θ[τ]]^2 Δi[τ]](ε - Lz ω[τ])))]];
pΘ[τ_]:=Evaluate[pθ[τ] /. sol][[1]];
pR[τ_]:=Evaluate[pr[τ] /. sol][[1]];
sh[τ_]:=Sqrt[ß[τ]^2-Ω[τ]^2];
epot[τ_]:=ε-1-ekin[τ];
ekin[τ_]:=1/Sqrt[1-v[τ]^2];
(* Plot nach Koordinatenzeit *)
display[T_]:=Grid[{
{s[" t coord"], " = ", s[n0[tk]], s["GM/c³"], s[dp]},
{s[" τ propr"], " = ", s[n0[T]], s["GM/c³"], s[dp]},
{s[" γ total"], " = ", s[n0[γ[T]]], s["dt/dτ"], s[dp]},
{s[" ς gravt"], " = ", s[n0[ς[T]]], s["dt/dτ"], s[dp]},
{s[" r coord"], " = ", s[n0[R[T]]], s["GM/c²"], s[dp]},
{s[" φ longd"], " = ", s[n0[Φ[T]]], s["rad"], s[dp]},
{s[" θ lattd"], " = ", s[n0[Θ[T]]], s["rad"], s[dp]},
{s[" r'τ.Σ/Δ"], " = ", s[N[R'[T] Σi[T]/Δi[T]]], s["c"], s[dp]},
{s[" φ'τ*rgy"], " = ", s[n0[Φ'[T] яi[T]]], s["c"], s[dp]},
{s[" θ'τ*rgy"], " = ", s[n0[Θ'[T] Sqrt[яi[T]^2+Z[T]^2]]], s["c"], s[dp]},
{s[" E kinet"], " = ", s[n0[ekin[T]]], s["mc²"], s[dp]},
{s[" E poten"], " = ", s[n0[epot[T]]], s["mc²"], s[dp]},
{s[" E total"], " = ", s[n0[ε]], s["mc²"], s[dp]},
{s[" L axial"], " = ", s[n0[Lz]], s["GMm/c"], s[dp]},
{s[" L polar"], " = ", s[n0[pΘ[T]]], s["GMm/c"], s[dp]},
{s[" p r.mom"], " = ", s[n0[pR[T]]], s["mc"], s[dp]},
{s[" R carts"], " = ", s[n0[XYZ[T]]], s["GM/c²"], s[dp]},
{s[" x carts"], " = ", s[n0[X[T]]], s["GM/c²"], s[dp]},
{s[" y carts"], " = ", s[n0[Y[T]]], s["GM/c²"], s[dp]},
{s[" z carts"], " = ", s[n0[Z[T]]], s["GM/c²"], s[dp]},
{s[" v escpe"], " = ", s[n0[ж[T]]], s["c"], s[dp]},
{s[" v delay"], " = ", s[n0[sh[T]]], s["c"], s[dp]},
{s[" ω fdrag"], " = ", s[n0[ω[T]]], s["c³/G/M"], s[dp]},
{s[" v fdrag"], " = ", s[n0[ω[T] яi[T] ς[T]]], s["c"], s[dp]},
{s[" Ω fdrag"], " = ", s[n0[Ω[T]]], s["c"], s[dp]},
{s[" v obsvd"], " = ", s[n0[ß[T]]], s["c"], s[dp]},
{s[" v local"], " = ", s[n0[v[T]]], s["c"], s[dp]},
{s[" "], s[" "], s[" "], s[" "]}},
Alignment-> Left, Spacings-> {0, 0}];
PR=1.2r0; (* Plot Range *)
VP={r0, r0, r0}; (* Perspektive x,y,z*)
d1=50; (* Schweiflänge *)
mrec=10; (* Parametric Plot Subdivisionen *)
imgsize=380; (* Bildgröße *)
s[text_]:=Style[text, FontSize->font]; font=11; (* Anzeigestil *)
A=a; (* pseudosphärisch [BL]: A=0, kartesisch [KS]: A=a *)
plot0[{xx_, yy_, zz_, tk_}]:=
Rasterize[
Show[Graphics3D[{
{PointSize[0.007], Red, Point[{X[T], Y[T], Z[T]}]}},
ImageSize-> imgsize,
PlotRange-> PR,
SphericalRegion->False,
ImagePadding-> 1],
horizons[A, None],
ViewPoint-> {xx, yy, zz}]];
plot1[{xx_, yy_, zz_, tk_}]:=
Rasterize[
Show[Graphics3D[{
{PointSize[0.007], Red, Point[{X[T], Y[T], Z[T]}]}},
ImageSize-> imgsize,
PlotRange-> PR,
SphericalRegion->False,
ImagePadding-> 1],
horizons[A, None],
ParametricPlot3D[{X[tt], Y[tt], Z[tt]}, {tt, 0, Max[1*^-16, T-d1]},
PlotStyle-> {Thickness[0.003], Gray},
PlotPoints-> Automatic,
MaxRecursion-> mrec],
ParametricPlot3D[{X[tt], Y[tt], Z[tt]}, {tt, Max[0, T-d1], T},
PlotStyle-> {Thickness[0.004]},
ColorFunction-> Function[{x, y, z, t},
Hue[0, 1, 0.5, Max[Min[(-T+(t+d1))/d1, 1], 0]]],
ColorFunctionScaling-> False,
PlotPoints-> Automatic,
MaxRecursion-> mrec],
ViewPoint-> {xx, yy, zz}]];
Do[
Print[Rasterize[Grid[{{
plot0[{0, -Infinity, 0, tk}], plot0[{0, 0, Infinity, tk}], display[Quiet[д[tk]]]
}}, Alignment->Left]]],
{tk, 0, 0, 1}]
Do[
Print[Rasterize[Grid[{{
plot1[{0, -Infinity, 0, tk}], plot1[{0, 0, Infinity, tk}], display[Quiet[д[tk]]]
}}, Alignment->Left]]],
{tk, Tmax, Tmax, 10}]
(* Plot nach Eigenzeit *)
display[T_]:=Grid[{
{s[" τ propr"], " = ", s[n0[tp]], s["GM/c³"], s[dp]},
{s[" t coord"], " = ", s[n0[т[tp]]], s["GM/c³"], s[dp]},
{s[" γ total"], " = ", s[n0[γ[tp]]], s["dt/dτ"], s[dp]},
{s[" ς gravt"], " = ", s[n0[ς[tp]]], s["dt/dτ"], s[dp]},
{s[" r coord"], " = ", s[n0[R[tp]]], s["GM/c²"], s[dp]},
{s[" φ longd"], " = ", s[n0[Φ[tp]]], s["rad"], s[dp]},
{s[" θ lattd"], " = ", s[n0[Θ[tp]]], s["rad"], s[dp]},
{s[" r'τ.Σ/Δ"], " = ", s[N[R'[tp] Σi[tp]/Δi[tp]]], s["c"], s[dp]},
{s[" φ'τ*rgy"], " = ", s[n0[Φ'[tp] яi[tp]]], s["c"], s[dp]},
{s[" θ'τ*rgy"], " = ", s[n0[Θ'[tp] Sqrt[яi[tp]^2+Z[tp]^2]]], s["c"], s[dp]},
{s[" E kinet"], " = ", s[n0[ekin[tp]]], s["mc²"], s[dp]},
{s[" E poten"], " = ", s[n0[epot[tp]]], s["mc²"], s[dp]},
{s[" E total"], " = ", s[n0[ε]], s["mc²"], s[dp]},
{s[" L axial"], " = ", s[n0[Lz]], s["GMm/c"], s[dp]},
{s[" L polar"], " = ", s[n0[pΘ[tp]]], s["GMm/c"], s[dp]},
{s[" p r.mom"], " = ", s[n0[pR[tp]]], s["mc"], s[dp]},
{s[" R carts"], " = ", s[n0[XYZ[tp]]], s["GM/c²"], s[dp]},
{s[" x carts"], " = ", s[n0[X[tp]]], s["GM/c²"], s[dp]},
{s[" y carts"], " = ", s[n0[Y[tp]]], s["GM/c²"], s[dp]},
{s[" z carts"], " = ", s[n0[Z[tp]]], s["GM/c²"], s[dp]},
{s[" v escpe"], " = ", s[n0[ж[tp]]], s["c"], s[dp]},
{s[" v delay"], " = ", s[n0[sh[tp]]], s["c"], s[dp]},
{s[" ω fdrag"], " = ", s[n0[ω[tp]]], s["c³/G/M"], s[dp]},
{s[" v fdrag"], " = ", s[n0[ω[tp] яi[tp] ς[tp]]], s["c"], s[dp]},
{s[" Ω fdrag"], " = ", s[n0[Ω[tp]]], s["c"], s[dp]},
{s[" v obsvd"], " = ", s[n0[ß[tp]]], s["c"], s[dp]},
{s[" v local"], " = ", s[n0[v[tp]]], s["c"], s[dp]},
{s[" "], s[" "], s[" "], s[" "]}},
Alignment-> Left, Spacings-> {0, 0}];
PR=1.2r0; (* Plot Range *)
VP={r0, r0, r0}; (* Perspektive x,y,z *)
d1=50; (* Schweiflänge *)
mrec=10; (* Parametric Plot Subdivisionen *)
imgsize=380; (* Bildgröße *)
s[text_]:=Style[text, FontSize->font]; font=11; (* Anzeigestil *)
A=a; (* pseudosphärisch [BL]: A=0, kartesisch [KS]: A=a *)
plot0[{xx_, yy_, zz_, tk_}]:=
Rasterize[
Show[Graphics3D[{
{PointSize[0.007], Red, Point[{X[tp], Y[tp], Z[tp]}]}},
ImageSize-> imgsize,
PlotRange-> PR,
SphericalRegion->False,
ImagePadding-> 1],
horizons[A, None],
ViewPoint-> {xx, yy, zz}]];
plot1[{xx_, yy_, zz_, tk_}]:=
Rasterize[
Show[Graphics3D[{
{PointSize[0.007], Red, Point[{X[tp], Y[tp], Z[tp]}]}},
ImageSize-> imgsize,
PlotRange-> PR,
SphericalRegion->False,
ImagePadding-> 1],
horizons[A, None],
ParametricPlot3D[{X[tt], Y[tt], Z[tt]}, {tt, 0, Max[1*^-16, tp-d1]},
PlotStyle-> {Thickness[0.003], Gray},
PlotPoints-> Automatic,
MaxRecursion-> mrec],
ParametricPlot3D[{X[tt], Y[tt], Z[tt]}, {tt, Max[0, tp-d1], tp},
PlotStyle-> {Thickness[0.004]},
ColorFunction-> Function[{x, y, z, t},
Hue[0, 1, 0.5, Max[Min[(-tp+(t+d1))/d1, 1], 0]]],
ColorFunctionScaling-> False,
PlotPoints-> Automatic,
MaxRecursion-> mrec],
ViewPoint-> {xx, yy, zz}]];
Do[
Print[Rasterize[Grid[{{
plot0[{0, -Infinity, 0, tp}], plot0[{0, 0, Infinity, tp}], display[tp]
}}, Alignment->Left]]],
{tp, 0, 0, 1}]
Do[
Print[Rasterize[Grid[{{
plot1[{0, -Infinity, 0, tp}], plot1[{0, 0, Infinity, tp}], display[tp]
}}, Alignment->Left]]],
{tp, tmax, tmax, 10}]
(* http://kerr.yukerez.net *) (* Code by Simon Tyran, Vienna *)
Vergleichend,
 Code erneut upgedatet (Display erweitert, kartesische Dartellung ermöglicht, Terme zusammengefasst, numerische Genauigkeit erhöht, etc)
 Симон Тыран ↯ Veni, vidi, didici ✲
 ♥ yukterez.net
 Anmelden
 Registrieren
 FAQ
 Suche


 hat geschrieben:


 hat geschrieben:
 ,
